ItemDisponible
Peppermill-Carrier (PMC) - Nouveau robot de manipulation et positionnement (Pick-and-Place)
Traduit de l'anglais
Devis sur demande
Faculty of Engineering
Mechanical Engineering
McGill University
Les operations de manipulation et positionnement (P&P) les plus frequentes impliquent trois translations independantes et une rotation autour d'un axe a direction fixe, generalement vertical. Cet ensemble de deplacements est appele mouvement de Schönflies.
Les robots industriels de P&P actuels, concus pour des operations rapides, comportent quatre membres, ce qui complique la realisation de demi-tours indispensables lors de ces operations. Un nouveau concept a deux membres seulement a ete presente par C.C. Lee et P.C. Lee lors d'un colloque sur invitation en decembre 2009. Les auteurs ont publie leurs travaux plus tard dans un livre (Lou, Y. et Li, Z., Geometric Methods in Robotics and Mechanism Research. Theory and Applications, Lambert Academic Publishing, Saarbrücken, Germany). Cette solution ingenieuse repose toutefois sur un actionneur a deux degres de liberte (deux ddl) pour produire la rotation d'une bague autour d'un axe et sa translation le long de cet axe. Des recherches menees au Robotic Mechanical Systems Laboratory (RMSLab), fondees sur la cinematique theorique des groupes de Lie, ont mene a un nouvel entrainement a deux ddl appele le C-drive.
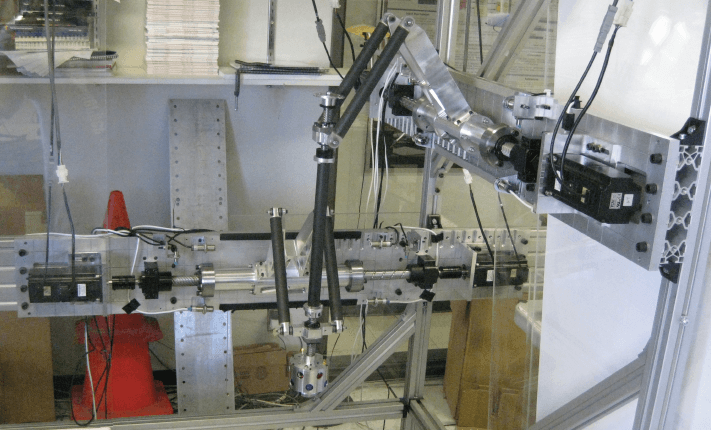
L'idee de Lee et Lee a ete concetisee au RMSLab en utilisant deux entrainements C-drive dans un generateur de mouvement de Schönflies (SMG), surnomme le Peppermill-carrier, car la pince, en forme de longue tige, est actionnee selon le geste effectue par les serveurs des restaurants italiens lorsqu'ils utilisent un long moulin a poivre.
Pour une presentation du systeme en format PDF, voir PMCdevelopment.pdf. Pour les videos du systeme, veuillez cliquer sur PMCtestcycle.wmv, PMCdemo.wmv. (Prototype, videos, photo et diapositives produits par Thomas Friedlaender.)
Pour les videos du C-drive, cliquer sur Translation.AVI, Rotation.AVI, Helix.AVI, RHHR3mtns.mp4.
Pour les videos du C-drive actionne par cables, cliquer sur C-drive alone, Mounted on the PMC (produit par Peyman Karimi Eskandary).
Pour une video du C-drive ameliore par reducteur a onde de deformation, cliquer sur SWG-driven C-drive (produit par Peyman Karimi Eskandary).
Pour une video de la vis virtuelle, cliquer sur Cable-driven Peppermill (produit par Peyman Karimi Eskandary).
Pour le code MATLAB de l'analyse dynamique inverse, cliquer sur IKA Code, trajectory file (produit par Peyman Karimi Eskandary et Bruno Belzile).

Robotic Mechanical Systems Laboratory (Dismantled)
Faculty of Engineering
Laboratoire de recherche voué à faire avancer les connaissances scientifiques et l'innovation.
JA
Jorge Angeles
Robotic Mechanical Systems Laboratory (Dismantled) · McGill UniversityItemDisponible
Peppermill-Carrier (PMC) - Nouveau robot de manipulation et positionnement (Pick-and-Place)
Traduit de l'anglais
Devis sur demande
Faculty of Engineering
Mechanical Engineering
McGill University
Les operations de manipulation et positionnement (P&P) les plus frequentes impliquent trois translations independantes et une rotation autour d'un axe a direction fixe, generalement vertical. Cet ensemble de deplacements est appele mouvement de Schönflies.
Les robots industriels de P&P actuels, concus pour des operations rapides, comportent quatre membres, ce qui complique la realisation de demi-tours indispensables lors de ces operations. Un nouveau concept a deux membres seulement a ete presente par C.C. Lee et P.C. Lee lors d'un colloque sur invitation en decembre 2009. Les auteurs ont publie leurs travaux plus tard dans un livre (Lou, Y. et Li, Z., Geometric Methods in Robotics and Mechanism Research. Theory and Applications, Lambert Academic Publishing, Saarbrücken, Germany). Cette solution ingenieuse repose toutefois sur un actionneur a deux degres de liberte (deux ddl) pour produire la rotation d'une bague autour d'un axe et sa translation le long de cet axe. Des recherches menees au Robotic Mechanical Systems Laboratory (RMSLab), fondees sur la cinematique theorique des groupes de Lie, ont mene a un nouvel entrainement a deux ddl appele le C-drive.
L'idee de Lee et Lee a ete concetisee au RMSLab en utilisant deux entrainements C-drive dans un generateur de mouvement de Schönflies (SMG), surnomme le Peppermill-carrier, car la pince, en forme de longue tige, est actionnee selon le geste effectue par les serveurs des restaurants italiens lorsqu'ils utilisent un long moulin a poivre.
Pour une presentation du systeme en format PDF, voir PMCdevelopment.pdf. Pour les videos du systeme, veuillez cliquer sur PMCtestcycle.wmv, PMCdemo.wmv. (Prototype, videos, photo et diapositives produits par Thomas Friedlaender.)
Pour les videos du C-drive, cliquer sur Translation.AVI, Rotation.AVI, Helix.AVI, RHHR3mtns.mp4.
Pour les videos du C-drive actionne par cables, cliquer sur C-drive alone, Mounted on the PMC (produit par Peyman Karimi Eskandary).
Pour une video du C-drive ameliore par reducteur a onde de deformation, cliquer sur SWG-driven C-drive (produit par Peyman Karimi Eskandary).
Pour une video de la vis virtuelle, cliquer sur Cable-driven Peppermill (produit par Peyman Karimi Eskandary).
Pour le code MATLAB de l'analyse dynamique inverse, cliquer sur IKA Code, trajectory file (produit par Peyman Karimi Eskandary et Bruno Belzile).
Robotic Mechanical Systems Laboratory (Dismantled)
Faculty of Engineering
Laboratoire de recherche voué à faire avancer les connaissances scientifiques et l'innovation.
JA
Jorge Angeles
Robotic Mechanical Systems Laboratory (Dismantled) · McGill UniversityÇa pourrait aussi vous intéresser
Découvrez d'autres ressources qui pourraient soutenir vos travaux