McGill University
Applied Dynamics Group
Traduit de l'anglais
3480 Rue University, Montréal, QC H3A 2A7
Aperçu du laboratoire
Notre groupe de recherche possède une solide expérience et une vaste expertise en dynamique, robotique et haptique, mécanique des solides, modélisation et analyse, mécatronique et commande, méthodes computationnelles et algorithmes.
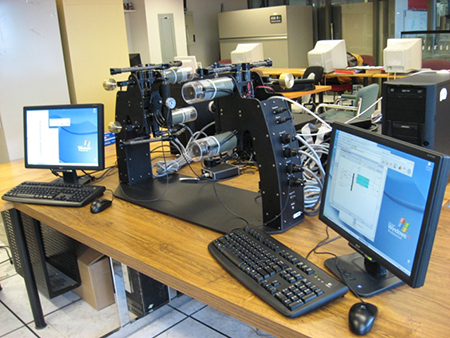
Le laboratoire dispose d'un banc d'essai mécatronique polyvalent pour réaliser des travaux expérimentaux couvrant un large éventail de sujets de recherche en dynamique, robotique, haptique et mécatronique. Plusieurs postes de travail sont également disponibles pour l'analyse et la simulation.
Nos projets de recherche actuels se regroupent sous les trois thèmes principaux décrits ci-dessous.
Systèmes multicorps, contact et mécanique analytique
La modélisation, la simulation et l'analyse dynamiques jouent un rôle de plus en plus crucial dans de nombreux secteurs stratégiques de l'industrie et du développement technologique. Dans nos travaux, nous abordons certains problèmes fondamentaux de ces domaines qui revêtent une importance particulière pour les applications industrielles des modèles dynamiques, des analyses, de la simulation physique et des environnements virtuels. Nos activités portent principalement sur la dynamique des systèmes mécaniques à topologie variable dans le temps, à contraintes et avec contacts. Nous faisons appel aux concepts clés de la mécanique analytique, de la mécanique des milieux continus, de la recherche opérationnelle et de l'informatique pour mener nos recherches. Nous nous intéressons au développement unifié et à l'évaluation de modèles dynamiques et d'algorithmes pour les systèmes mécaniques de dimension finie capables de grands mouvements de corps rigides. Un aspect essentiel réside dans l'analyse de la correspondance entre le modèle mathématique issu de la représentation dynamique et le comportement physique réel du système. Plusieurs défis majeurs de modélisation et d'analyse sont ainsi traités. Le rôle et les représentations du frottement font également l'objet d'études.
Systèmes haptiques et robotiques
Les humains échangent traditionnellement de l'information et communiquent avec leur environnement physique par l'intermédiaire de leurs cinq sens : l'ouïe, la vue, le toucher, l'odorat et le goût. L'interaction haptique fait généralement référence au sens du toucher et nécessite la transmission d'un contact physique direct (p. ex., des forces ou une sensation tactile). Cela repose habituellement sur des dispositifs mécaniques instrumentés servant d'interfaces haptiques entre l'humain et le monde numérique. Dans nos travaux, nous nous concentrons particulièrement sur les interactions où la transmission directe d'une force d'une représentation numérique vers l'humain par le biais d'un dispositif robotique constitue l'élément principal. L'application de tels systèmes augmente rapidement dans de nombreux secteurs de l'industrie et de la vie quotidienne. Les exemples incluent les interactions manuelles avec des environnements virtuels représentés par des simulations dynamiques, comme les simulateurs de formation, les environnements de prototypage virtuel et les systèmes de réadaptation. Nos recherches visent principalement à explorer comment les propriétés des systèmes mécaniques articulés, les principes de la mécanique et la dynamique computationnelle peuvent servir à améliorer le rendement haptique, à résoudre les problèmes fondamentaux liés au contact haptique et à concevoir des solutions innovantes ainsi que de nouveaux concepts. Nous travaillons également au développement d'afficheurs haptiques à code source ouvert, portables et abordables. Ce sous-projet s'intitule Haply et a pour but de démocratiser les technologies haptiques pour les rendre plus accessibles. Vous trouverez plus d'informations ici.
Systèmes de rovers
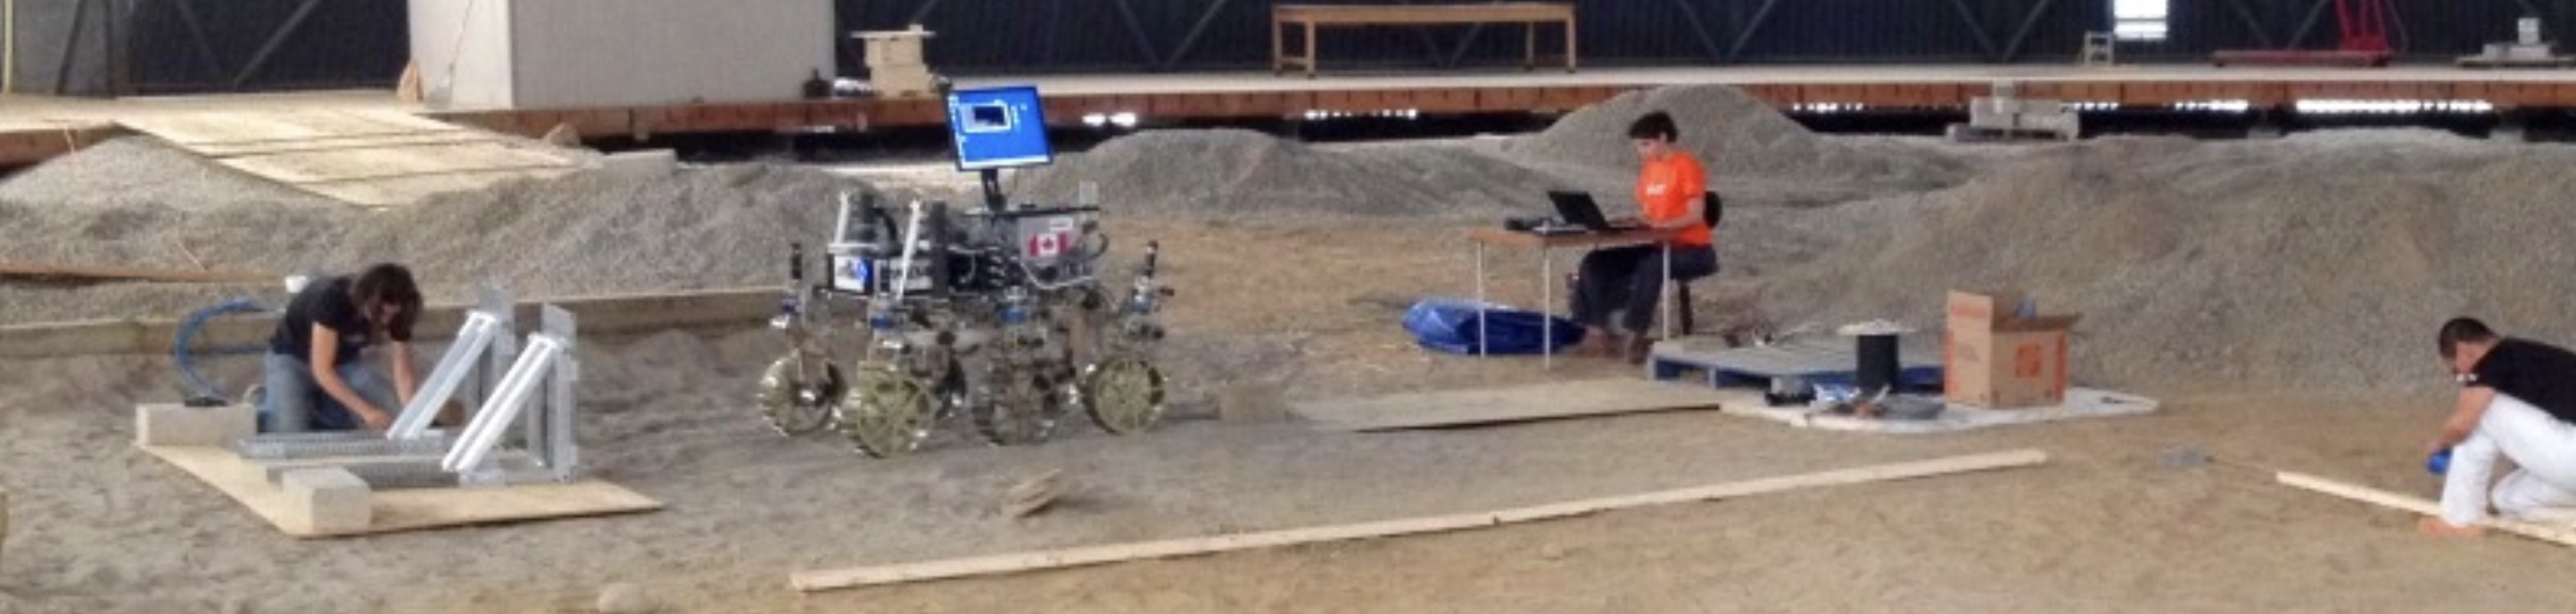
Les robots mobiles à roues évoluant sur des terrains non structurés jouent un rôle important dans de nombreuses applications. Dans ce domaine de recherche, nous visons à développer des méthodes, des modèles et des outils avancés pour faciliter la conception, la commande et l'exploitation de tels systèmes robotiques. Un volet majeur des travaux concerne le développement d'un ensemble complet de modèles représentatifs, d'algorithmes connexes et d'implémentations afin de caractériser la dynamique et le couplage des systèmes rover-terrain. Ces modèles seront spécialement élaborés pour fournir à l'ingénieur les données nécessaires à la résolution des tâches types de conception, de commande et d'opération des robots mobiles, ainsi qu'à la compréhension des effets des paramètres de conception clés sur leur performance. Les modèles serviront également à caractériser la traction, la mobilité, les systèmes d'actionnement et les mécanismes. Un élément central porte sur la description et la caractérisation de l'interaction roue-sol et du glissement des roues sur terrain meuble, ainsi que sur la représentation simplifiée de la dynamique des sols. Ces représentations sont aussi conçues pour être intégrées dans l'estimation d'état et le développement des systèmes de commande des rovers. Des algorithmes sont développés pour l'analyse paramétrique et l'identification de paramètres en ligne et hors ligne. Des expériences à plus grande échelle sont également conçues et réalisées pour valider les méthodes et modèles proposés.
Contacter la plateforme
Discutez avec notre équipe de vos recherches, de l’accès ou d’une visite.
Nous trouver
McGill University
3480 Rue University, Montréal, QC H3A 2A7