Ressource numériqueDisponible
Système de visualisation de robots pour Windows (RVS4W)
Traduit de l'anglais
Tarification
Demander un devis
Faculty of Engineering
Mechanical Engineering
McGill University
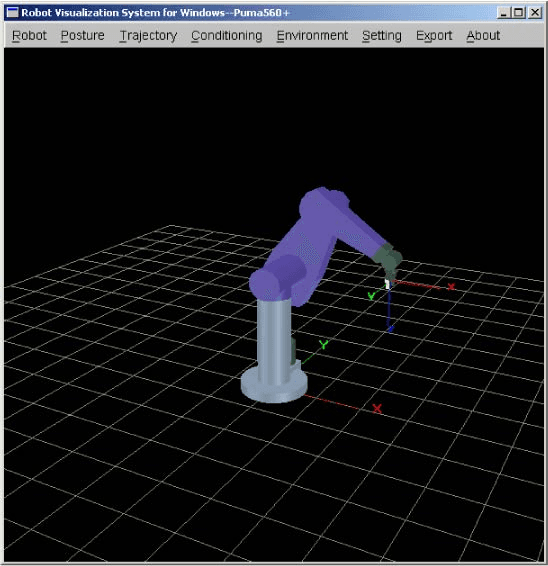
RVS est un logiciel écrit en C/C++, fonctionnant sous Windows. Le progiciel est conçu comme un outil visuel 3D pour la conception de robots et la planification de trajectoires.
RVS4W est une version multiplateforme de son prédécesseur, le Robot Visualization System (RVS), écrit à l'origine par John Darcovich sous IRIX de Silicon Graphics. L'interface utilisateur de RVS4W a été réécrite de zéro, tout en demeurant cohérente et conviviale. Le moteur cinématique de RVS a été débogué et amélioré.
Le progiciel est un outil de visualisation 3D destiné à la conception ou à la planification de trajectoires. RVS4W intègre de nombreuses fonctions inédites, absentes de RVS, notamment des routines pour évaluer la longueur caractéristique, la portée maximale, la posture optimale - pour un conditionnement minimal - et le conditionnement du robot (l'inverse du conditionnement jacobien minimal).
RVS4W prend en charge :
- La cinématique directe
- La cinématique inverse
- Les limites articulaires
- La pré-mémorisation de postures
- Le suivi de trajectoire dans l'espace articulaire
- Le suivi de trajectoire dans l'espace cartésien
- L'évaluation de la portée maximale, de la longueur caractéristique et de la posture optimale
- L'évaluation de la matrice jacobienne du robot pour une posture donnée
- L'évaluation du nombre de conditionnement pour une posture donnée
- L'enregistrement d'instantanés de la scène aux formats Encapsulated PostScript (EPS), Portable Document Format (PDF) ou Scalable Vector Graphics (SVG)
- L'affichage du repère de référence, des repères mobiles et du repère de l'organe effecteur
- La création et la visualisation d'environnements de travail

Robotic Mechanical Systems Laboratory (Dismantled)
Faculty of Engineering
Laboratoire de recherche voué à faire avancer les connaissances scientifiques et l'innovation.
JA
Jorge Angeles
Robotic Mechanical Systems Laboratory (Dismantled) · McGill UniversityRessource numériqueDisponible
Système de visualisation de robots pour Windows (RVS4W)
Traduit de l'anglais
Tarification
Demander un devis
Faculty of Engineering
Mechanical Engineering
McGill University
RVS est un logiciel écrit en C/C++, fonctionnant sous Windows. Le progiciel est conçu comme un outil visuel 3D pour la conception de robots et la planification de trajectoires.
RVS4W est une version multiplateforme de son prédécesseur, le Robot Visualization System (RVS), écrit à l'origine par John Darcovich sous IRIX de Silicon Graphics. L'interface utilisateur de RVS4W a été réécrite de zéro, tout en demeurant cohérente et conviviale. Le moteur cinématique de RVS a été débogué et amélioré.
Le progiciel est un outil de visualisation 3D destiné à la conception ou à la planification de trajectoires. RVS4W intègre de nombreuses fonctions inédites, absentes de RVS, notamment des routines pour évaluer la longueur caractéristique, la portée maximale, la posture optimale - pour un conditionnement minimal - et le conditionnement du robot (l'inverse du conditionnement jacobien minimal).
RVS4W prend en charge :
- La cinématique directe
- La cinématique inverse
- Les limites articulaires
- La pré-mémorisation de postures
- Le suivi de trajectoire dans l'espace articulaire
- Le suivi de trajectoire dans l'espace cartésien
- L'évaluation de la portée maximale, de la longueur caractéristique et de la posture optimale
- L'évaluation de la matrice jacobienne du robot pour une posture donnée
- L'évaluation du nombre de conditionnement pour une posture donnée
- L'enregistrement d'instantanés de la scène aux formats Encapsulated PostScript (EPS), Portable Document Format (PDF) ou Scalable Vector Graphics (SVG)
- L'affichage du repère de référence, des repères mobiles et du repère de l'organe effecteur
- La création et la visualisation d'environnements de travail
Robotic Mechanical Systems Laboratory (Dismantled)
Faculty of Engineering
Laboratoire de recherche voué à faire avancer les connaissances scientifiques et l'innovation.
JA
Jorge Angeles
Robotic Mechanical Systems Laboratory (Dismantled) · McGill UniversityÇa pourrait aussi vous intéresser
Découvrez d'autres ressources qui pourraient soutenir vos travaux