ItemDisponible
Machine à cinématique parallèle redondante
Traduit de l'anglais
Devis sur demande
Faculty of Engineering
Mechanical Engineering
McGill University
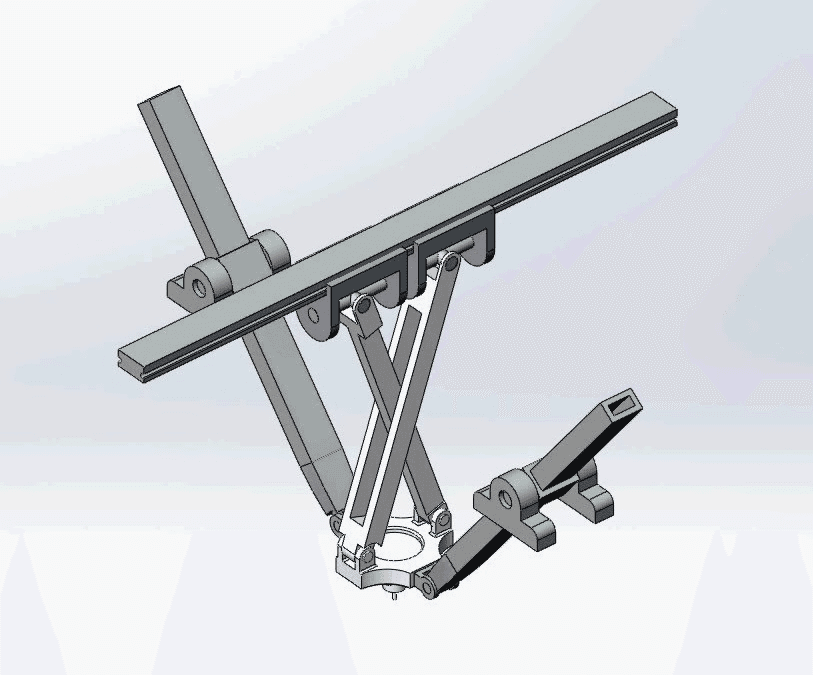
Cette machine à cinématique parallèle à actionnement redondant a été développée pour des opérations d'usinage de précision en collaboration avec le ZSTU Robotics Lab de l'Université Sci-Tech du Zhejiang. Conçue pour augmenter la rigidité et réduire les vibrations, la machine utilise des actionneurs redondants pour améliorer la précision et la capacité de charge dans les applications d'usinage CNC multi-axes. Le robot peut effectuer des mouvements de tangage, de roulis, de translation et combinés pour répondre aux exigences de l'ingénierie de haute précision.
Pour voir des vidéos du robot, cliquez sur : Mouvement de tangage, Mouvement de roulis, Translation, Mouvement combiné.

Robotic Mechanical Systems Laboratory (Dismantled)
Faculty of Engineering
Laboratoire de recherche voué à faire avancer les connaissances scientifiques et l'innovation.
JA
Jorge Angeles
Robotic Mechanical Systems Laboratory (Dismantled) · McGill UniversityItemDisponible
Machine à cinématique parallèle redondante
Traduit de l'anglais
Devis sur demande
Faculty of Engineering
Mechanical Engineering
McGill University
Cette machine à cinématique parallèle à actionnement redondant a été développée pour des opérations d'usinage de précision en collaboration avec le ZSTU Robotics Lab de l'Université Sci-Tech du Zhejiang. Conçue pour augmenter la rigidité et réduire les vibrations, la machine utilise des actionneurs redondants pour améliorer la précision et la capacité de charge dans les applications d'usinage CNC multi-axes. Le robot peut effectuer des mouvements de tangage, de roulis, de translation et combinés pour répondre aux exigences de l'ingénierie de haute précision.
Pour voir des vidéos du robot, cliquez sur : Mouvement de tangage, Mouvement de roulis, Translation, Mouvement combiné.
Robotic Mechanical Systems Laboratory (Dismantled)
Faculty of Engineering
Laboratoire de recherche voué à faire avancer les connaissances scientifiques et l'innovation.
JA
Jorge Angeles
Robotic Mechanical Systems Laboratory (Dismantled) · McGill UniversityÇa pourrait aussi vous intéresser
Découvrez d'autres ressources qui pourraient soutenir vos travaux