Ressource numériqueDisponible
navlie
Traduit de l'anglais
Devis sur demande
Faculty of Engineering
Mechanical Engineering
McGill University
Une bibliothèque d'estimation d'état sur variétés pour la robotique.
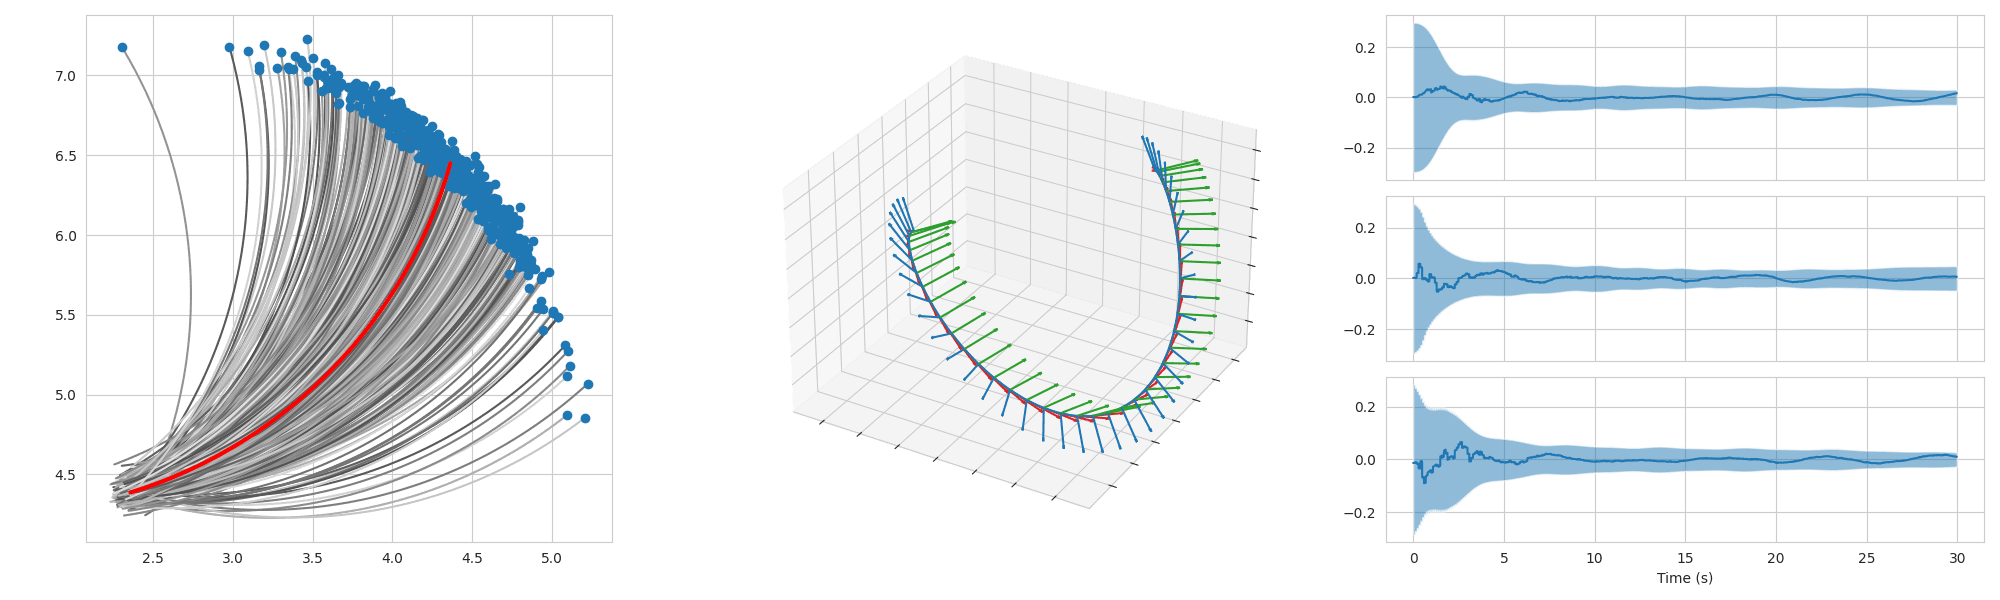
L'idée fondamentale de ce projet est d'abstraire la définition de l'état afin qu'une même implémentation d'estimateur puisse fonctionner sur diverses variétés d'états, comme l'espace vectoriel habituel et tout groupe de Lie. Pour le moment, les algorithmes et fonctionnalités de ce progiciel comprennent :
- Filtre de Kalman étendu
- Filtre de Kalman étendu itéré
- Filtres de Kalman à points sigma (non parfumé, cubature sphérique, Gauss-Hermite)
- Filtre à modèles multiples interactifs
- Estimation MAP par lots
- Une vaste collection de modèles de processus et de mesure courants
- Calcul immédiat de jacobiens numériques sur variétés par différences finies
- Divers utilitaires pour le traçage, l'erreur et l'évaluation de cohérence
- Exécuteur d'expériences de Monte-Carlo avec agrégation des résultats
- Un module de préintégration pour les modèles de processus linéaires, d'odométrie de roue et d'IMU
DECAR
Faculty of Engineering
Laboratoire de recherche voué à faire avancer les connaissances scientifiques et l'innovation.
JF
James Richard Forbes
DECAR · McGill UniversityRessource numériqueDisponible
navlie
Traduit de l'anglais
Devis sur demande
Faculty of Engineering
Mechanical Engineering
McGill University
Une bibliothèque d'estimation d'état sur variétés pour la robotique.
L'idée fondamentale de ce projet est d'abstraire la définition de l'état afin qu'une même implémentation d'estimateur puisse fonctionner sur diverses variétés d'états, comme l'espace vectoriel habituel et tout groupe de Lie. Pour le moment, les algorithmes et fonctionnalités de ce progiciel comprennent :
- Filtre de Kalman étendu
- Filtre de Kalman étendu itéré
- Filtres de Kalman à points sigma (non parfumé, cubature sphérique, Gauss-Hermite)
- Filtre à modèles multiples interactifs
- Estimation MAP par lots
- Une vaste collection de modèles de processus et de mesure courants
- Calcul immédiat de jacobiens numériques sur variétés par différences finies
- Divers utilitaires pour le traçage, l'erreur et l'évaluation de cohérence
- Exécuteur d'expériences de Monte-Carlo avec agrégation des résultats
- Un module de préintégration pour les modèles de processus linéaires, d'odométrie de roue et d'IMU
DECAR
Faculty of Engineering
Laboratoire de recherche voué à faire avancer les connaissances scientifiques et l'innovation.
JF
James Richard Forbes
DECAR · McGill UniversityÇa pourrait aussi vous intéresser
Découvrez d'autres ressources qui pourraient soutenir vos travaux